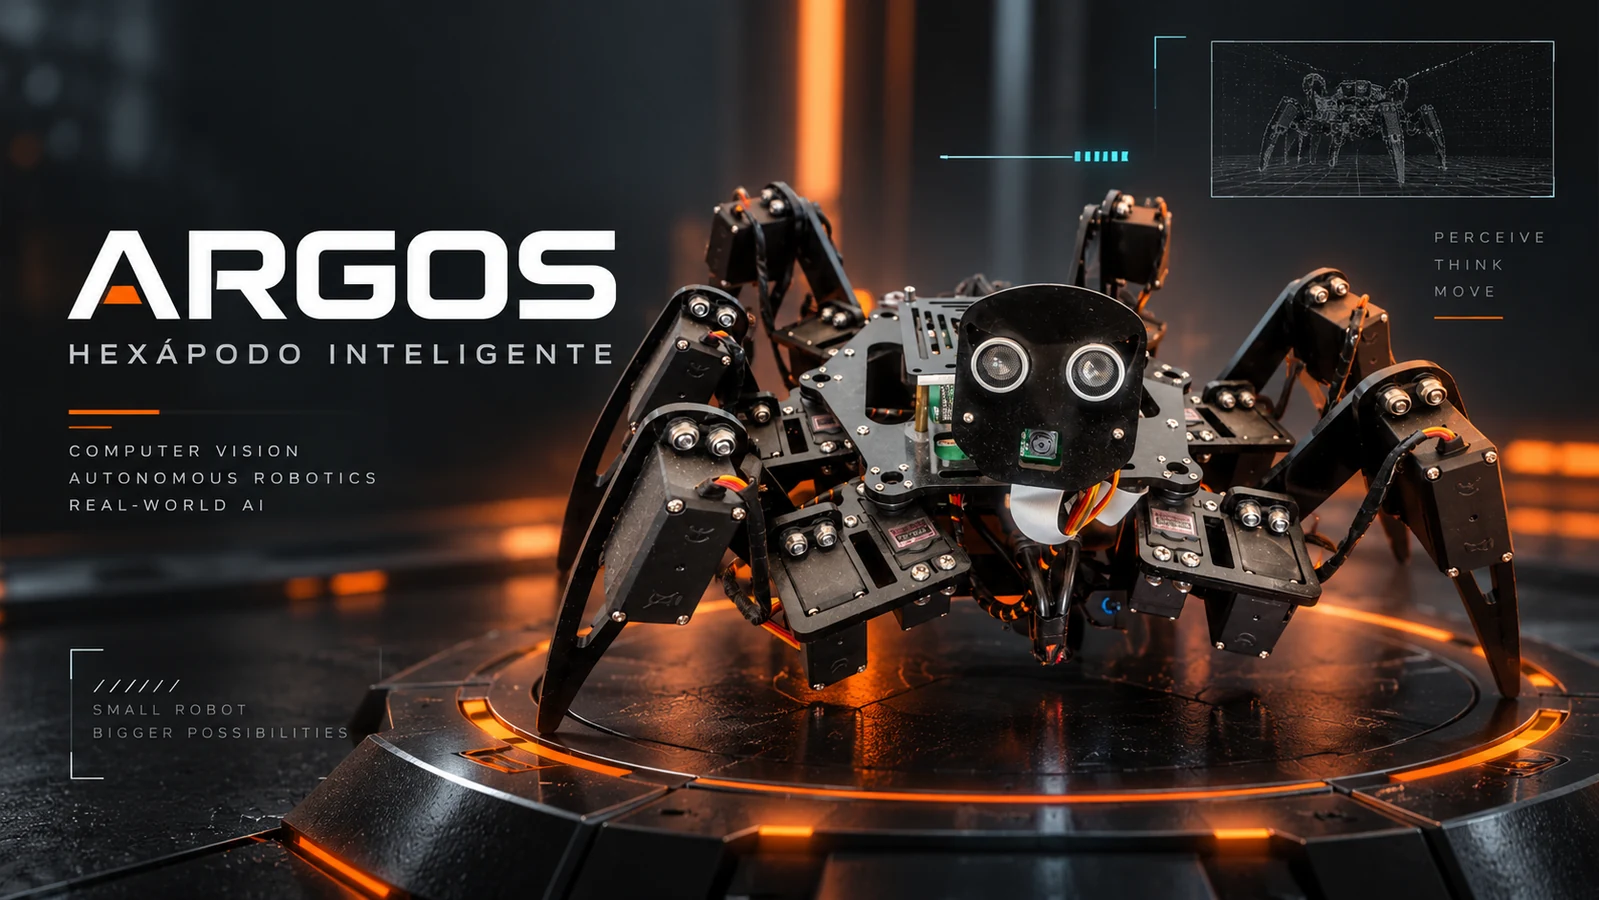
Argos
Robot hexápodo inteligente
Evolución de un robot hexápodo sobre hardware real, equipado con Raspberry Pi, cámara, sensores y 18 servomotores. Integra Python, control remoto y experimentación con visión artificial, con una hoja de ruta orientada a reconocimiento y automatización doméstica.
Problema
Recuperar y modernizar un kit hexápodo físico para convertirlo en una plataforma experimental de robótica, visión y automatización, sin exponer configuración local ni datos sensibles.
Solución
Software en Python sobre Raspberry Pi con cámara CSI, sensores y control de 18 servomotores; servidor y cliente para operación remota; separación clara entre código público, configuración local y secretos.
Responsabilidad
- Recuperación y actualización del software original
- Pruebas reales de cámara, video y servidor
- Control de un sistema físico con 18 servomotores
- Separación segura entre código público, configuración local y datos sensibles
- Hoja de ruta: seguimiento visual, reconocimiento, panel web e integración domótica
Funcionalidades verificadas
- Cámara y captura de video
- Servidor y conexión del cliente
- Control remoto del kit
- Movimiento y sensores del hardware original
- Código Python validado
Funciones planificadas
- Reconocimiento de personas
- Home Assistant
- Alexa
- Telegram
- Panel web
- Navegación autónoma avanzada
Estas capacidades forman parte de la hoja de ruta y no se presentan como finalizadas.
Arquitectura
Raspberry Pi como unidad de control, Python para orquestación y visión (OpenCV), cámara CSI, sensores del kit y 18 servomotores. El repositorio público documenta el proyecto; la configuración local y los datos sensibles permanecen fuera del código publicado.
Tecnologías
- Raspberry Pi
- Python
- OpenCV
- Cámara CSI
- Sensores
- Servomotores
- Automatización
Capturas
Las capturas de Argos se publicarán cuando estén disponibles y anonimizadas.